假设演练:触觉材质分类的独立验证
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
任务与本次假设
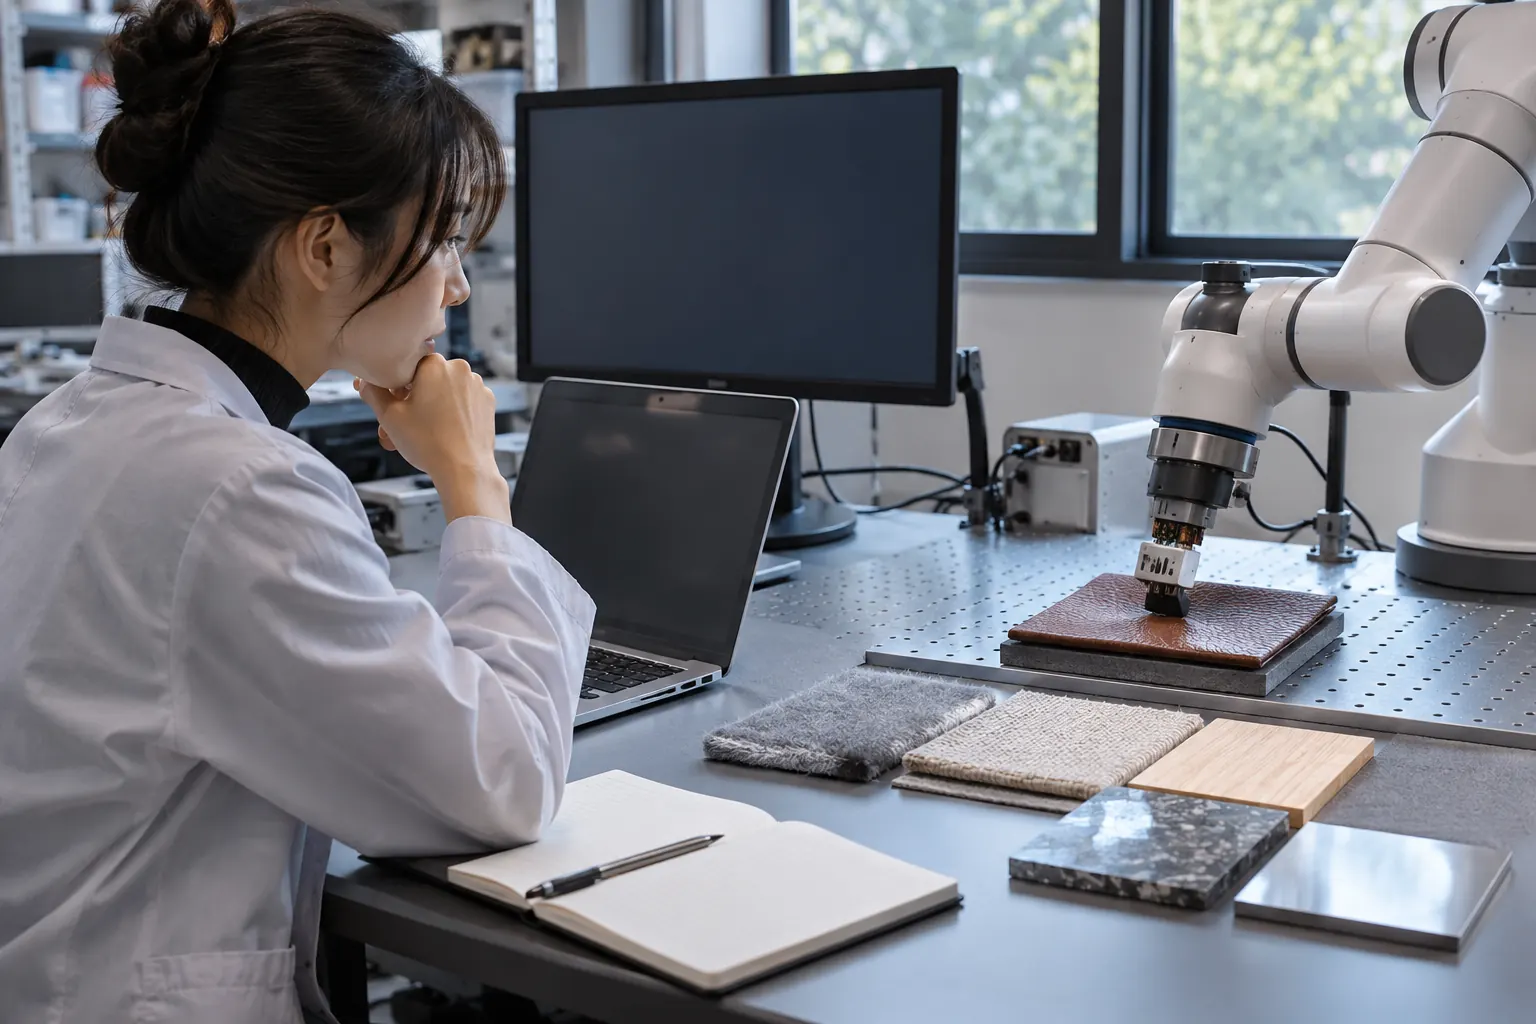
假设团队对三种材料各做十次接触,每次采一百帧。演练先建立物体和接触事件编号,再决定训练与验证划分,不把三千帧视为三千次独立实验。标签依据与采集条件同时保留。
两条可行路线与取舍
路线一随机拆分帧只用于调试,能排查代码,却不代表跨接触、跨物体表现。路线二针对三种已知材质,各类都保留训练样本,按接触事件分组;若有足够独立物体,再在各材质内留新物体。后者增加采集成本,却更接近换物体使用。整类材料留出会引入未知类别,必须另设未知材质拒识任务,不能沿用普通三类准确率。
按实际任务执行的方法
出发前给物体、材料、接触事件和帧独立编号,保存安装、参考与标签来源。划分按目标固定,训练调试与最终验证分别使用,不在看到验证结果后反复挑阈值还保留独立称谓。记录失败、中止和剔除原因,类别统计给分母;保留原始帧和模型版本,让同一次接触不会无意进入两侧。
假设推演:用结果作判断
本例3×10×100=3000帧,但只有30次接触。每类6次训练、2次调试、2次验证,则共18、6、6个事件,三类在训练中均有代表;这只是事件级划分,不证明验证用了新物体。若另做未知材质拒识,应预先约定未知输出与评价,再用独立未知样本测误拒、漏拒,不能看到结果后挑阈值。三千帧不等于三千次独立实验。
事件级划分不能自动变成跨器件评价。若只用同一贴片和同一安装,明确它没有覆盖换胶体、保护层或新传感器的变化。
遇到问题时的分支与退出
若同一次接触跨越训练和验证,返回划分;若目标是跨物体使用,至少明确哪些物体未参与调试。验收报告每组事件数、材料、失败和排除理由,而非只有总体百分比。本练习没有真实实验结果,也不宣称任何模型达到具体性能。
报告训练、调试和独立验证各自的事件与物体数量,排除片段列原因;多帧不能自动增加独立材料或器件样本数。
回到技术条件复核
同次接触连续帧可能共享采集条件,应按事件分组,避免泄漏;同类新物体验证还需物体编号和足够独立物体。三类已知任务分别报告各类错误和无法判断;开放集任务另报未知拒识结果。若仅有同一物体或器件,结论不扩成通用材质理解、跨传感器性能。分组原则参考scikit-learn,未知类任务区分参考开放集原论文。
开始前的条件
1. 材料物体与接触事件编号
2. 标签参考及采集安装条件
3. 训练调试验证的预先划分
判断依据与资料
具体判断条件
- 帧与独立事件数量分开
- 验证层次符合声称的适用范围
- 失败和排除不被隐藏以提高结果
原始资料阅读
GelSight Tactile Sensing Technology
https://www.gelsight.com/tactile-sensing-technology/
DIGIT-INTERFACE README
https://github.com/facebookresearch/digit-interface/blob/main/README.md
scikit-learn: grouped cross-validation
https://scikit-learn.org/stable/modules/cross_validation.html
Bendale and Boult: Towards Open Set Deep Networks
https://arxiv.org/abs/1511.06233
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。