电子皮肤与触觉研究应用需求与范围工作表
用于询问前整理输入。示例行仅演示填写方法,待填行可直接补充;未知项保留待确认。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓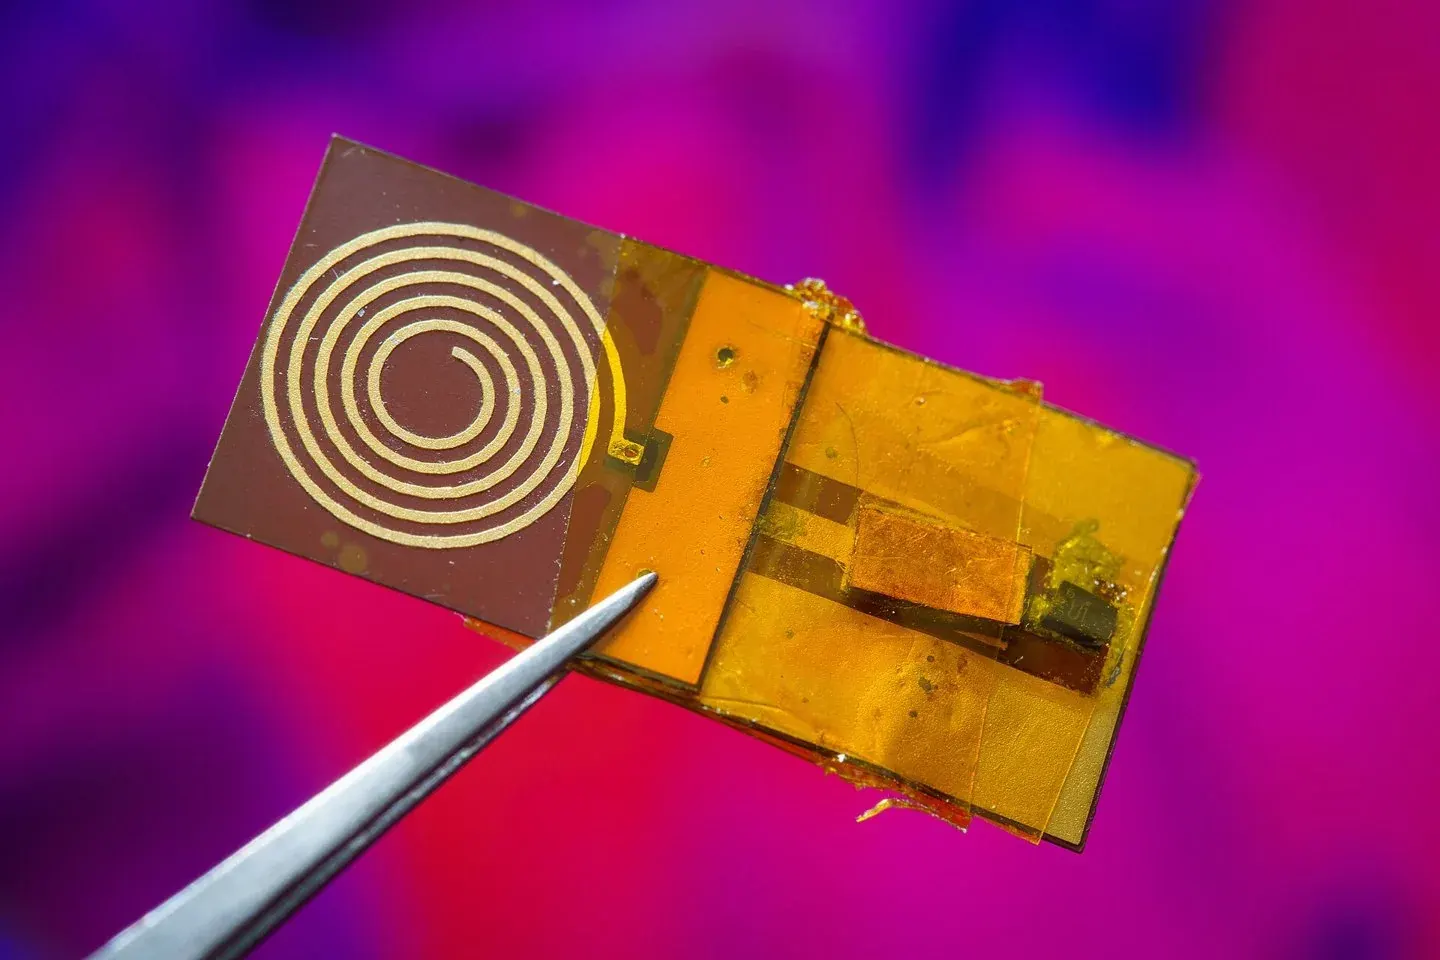
动态原理 / 01
观察接触点移动时局部传感单元的响应变化。颜色只表示概念上的相对响应,不是压力标定、分辨率或材料性能数据。
原理示意 · 非实物录像或性能实测
robotskinai.com
明确要判断接触发生、估计力、识别材质还是辅助抓取,每种问题对应不同标签和误差。
区分传感读出、标定和学习任务,设计有独立验证与时间依据的触觉实验。
触觉研究相关采购先明确研究问题与交付物:信号采集、标定、数据集、模型还是机器人应用。论文原型的局部能力不能直接写成商用性能,比较器件与研究服务时,把许可、环境、数据和验证范围放在同一边界内。
应用方案以可复现实验为主线,说明接触怎样转为信号、参考与标签怎样取得、模型学什么、结果覆盖什么。安装和表面版本保留,独立接触事件与物体数量清楚,不能让帧数堆出一个看似很大的独立样本量。
排错先看原始读出与参考,再看标签、划分和模型。换保护膜或胶体后信号改变,不应立即归为算法退化;同次接触相邻帧跨训练验证时,要先修正评价设计。保留无效与中止片段及其原因,避免删除难例后夸大效果。
维护对象包括传感表面、安装、采集环境、标定、数据和模型版本。器件更换或采集条件改变后,检查旧标定和旧数据适用性。项目代码、模型和设计许可也要持续记录,仓库可读不代表可以任意商业使用。
电子皮肤研究应先选任务,再决定需要什么信号和标签。原始触觉图、力估计、材质分类与滑移判断不是一条由低到高的功能排行榜,分别需要不同参考和验证。研究应用能否继续到机器人任务,取决于输出含义、跨条件表现和时间链,而非彩色图是否漂亮。
研究应用交付应保留原始信号、参考、标签、划分、模型、阈值与失败,而不只给结论图。把原论文结果、本站方法与未来待做项目分开,接收方能按版本复查,也清楚尚无真实测试结果的部分。
robotskinai.com
robotskinai.com
用于询问前整理输入。示例行仅演示填写方法,待填行可直接补充;未知项保留待确认。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓先对齐适用任务和核对项,再填范围与取舍;不含虚构报价或实测参数。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓将预期、观察、失败和责任保留为独立列,可用于方案评审与真实任务记录。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓robotskinai.com
robotskinai.com
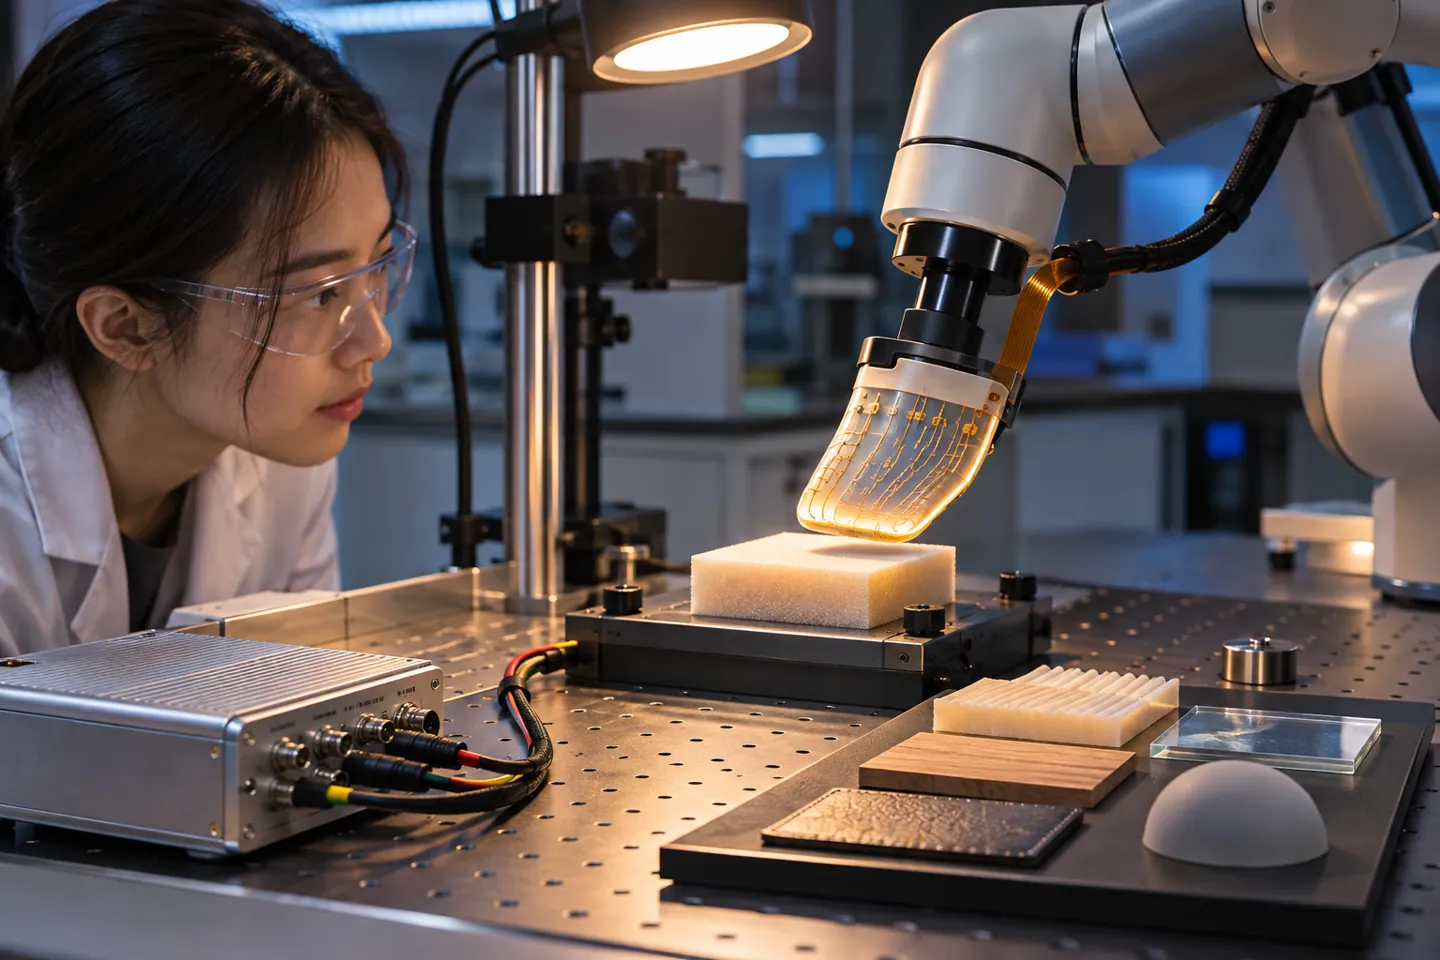
电子皮肤可能采用不同转导机制,输出形式也各异。材料柔顺、空间布置和读取电路共同影响信号,传感点密度不能单独决定可辨接触或绝对力性能。
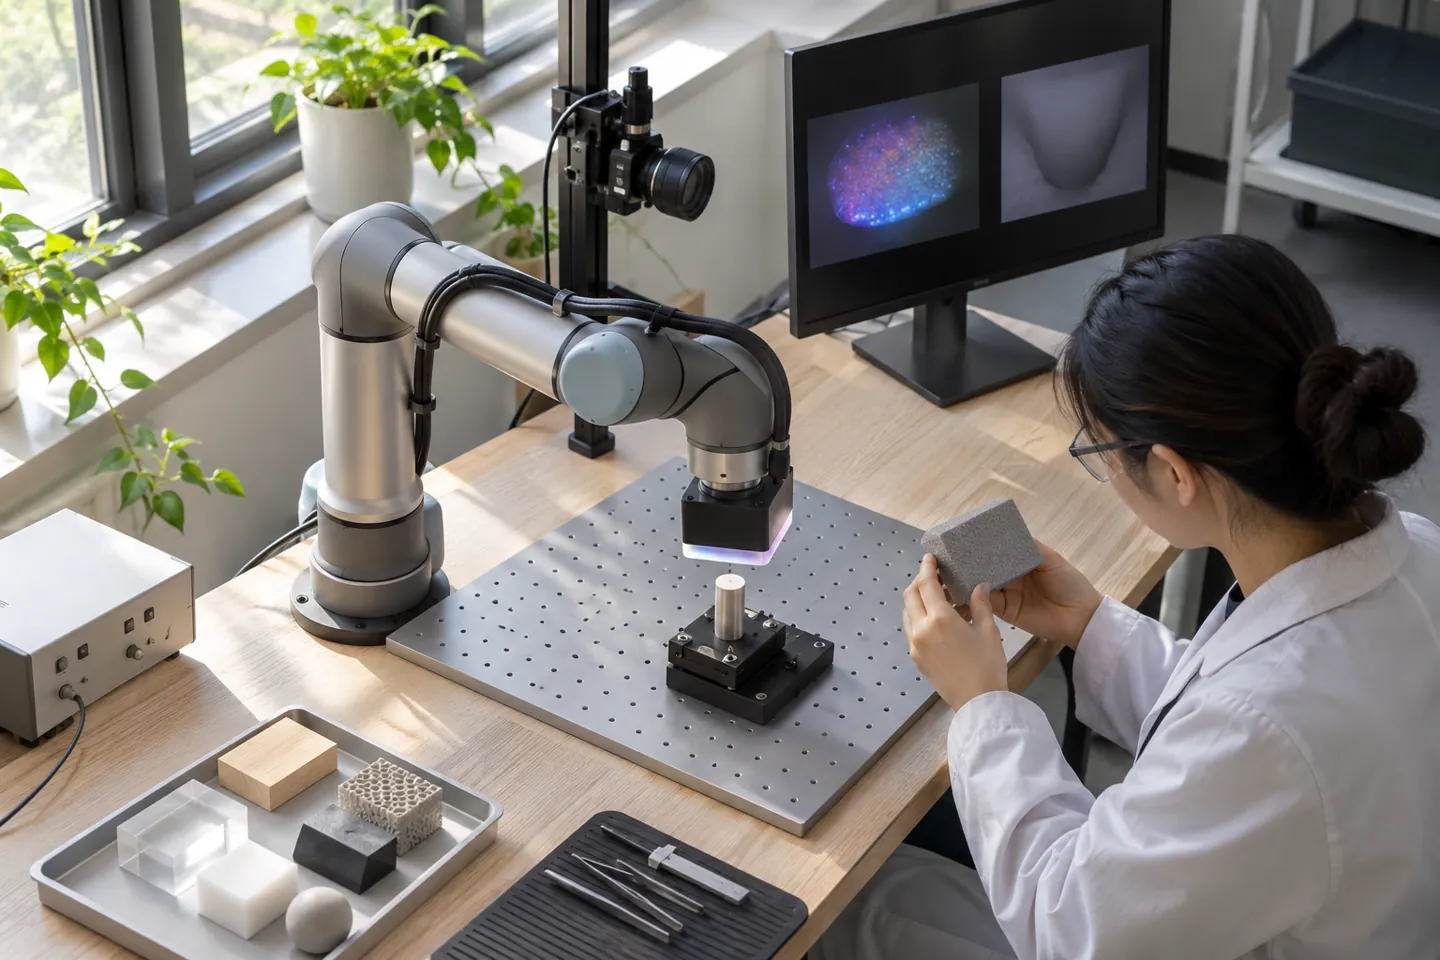
接触检测、法向力、剪切或滑移是不同任务,各自需要参考与标签。光学弹性体触觉通过成像读出接触信息,具体能力由器件与标定决定。[S1]
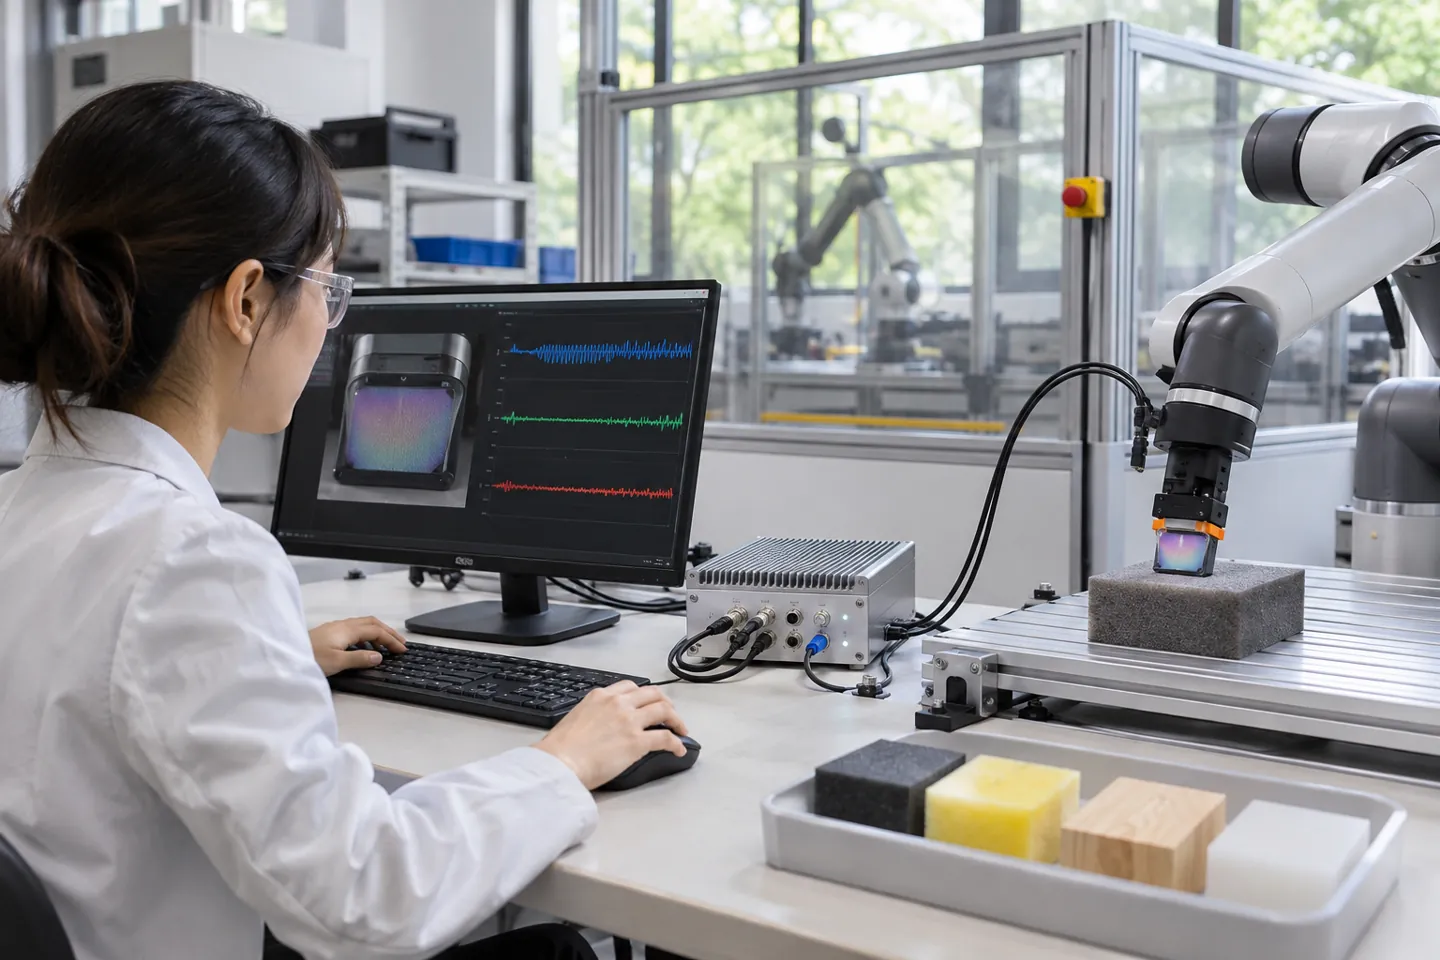
信号采集需关联设备、帧、时间和处理版本。DIGIT接口提供了连接与流格式示例,但项目已归档且许可需核对,不能默认代码能直接商用。[S2]
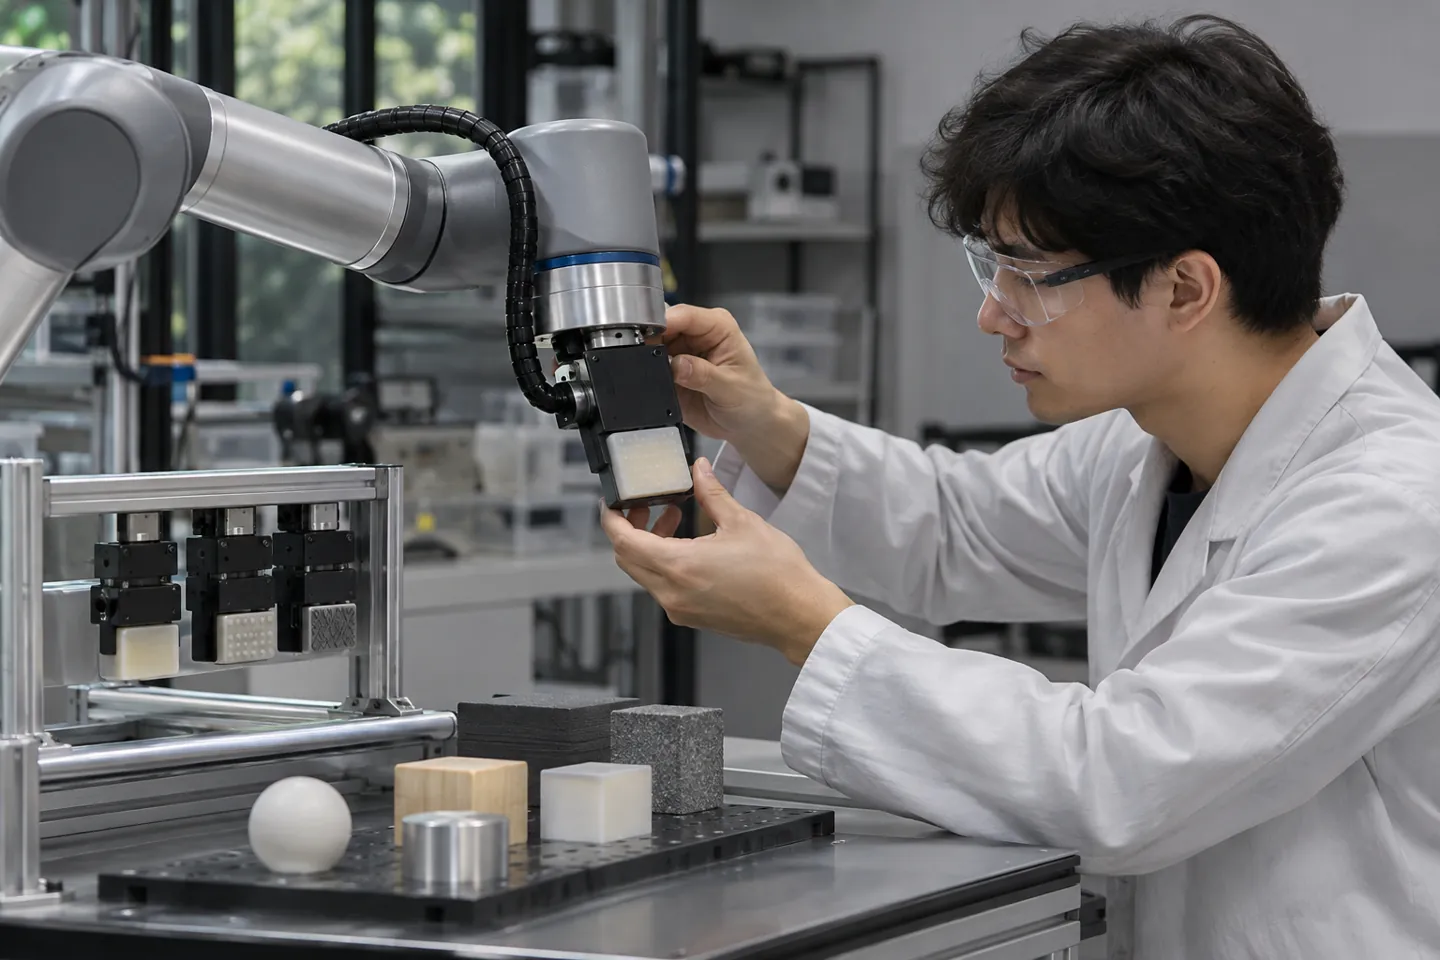
机器人应用验证要隔离训练与独立物体、接触条件及安装变化。随机拆分相邻帧容易让同一次接触同时进入训练和验证,导致结果过于乐观。
robotskinai.com
从采样、标定到模型验证,比较机器人触觉研究中的传感路线与数据处理方法。
电子皮肤:说明器件转导机制和输出形式
力觉与触觉:为目标任务定义标签来源
信号采集:保存序列号流格式及采集环境
机器人感知应用:按物体或接触事件划分样本
robotskinai.com