假设演练:保护膜改变后的复查
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
任务与本次假设
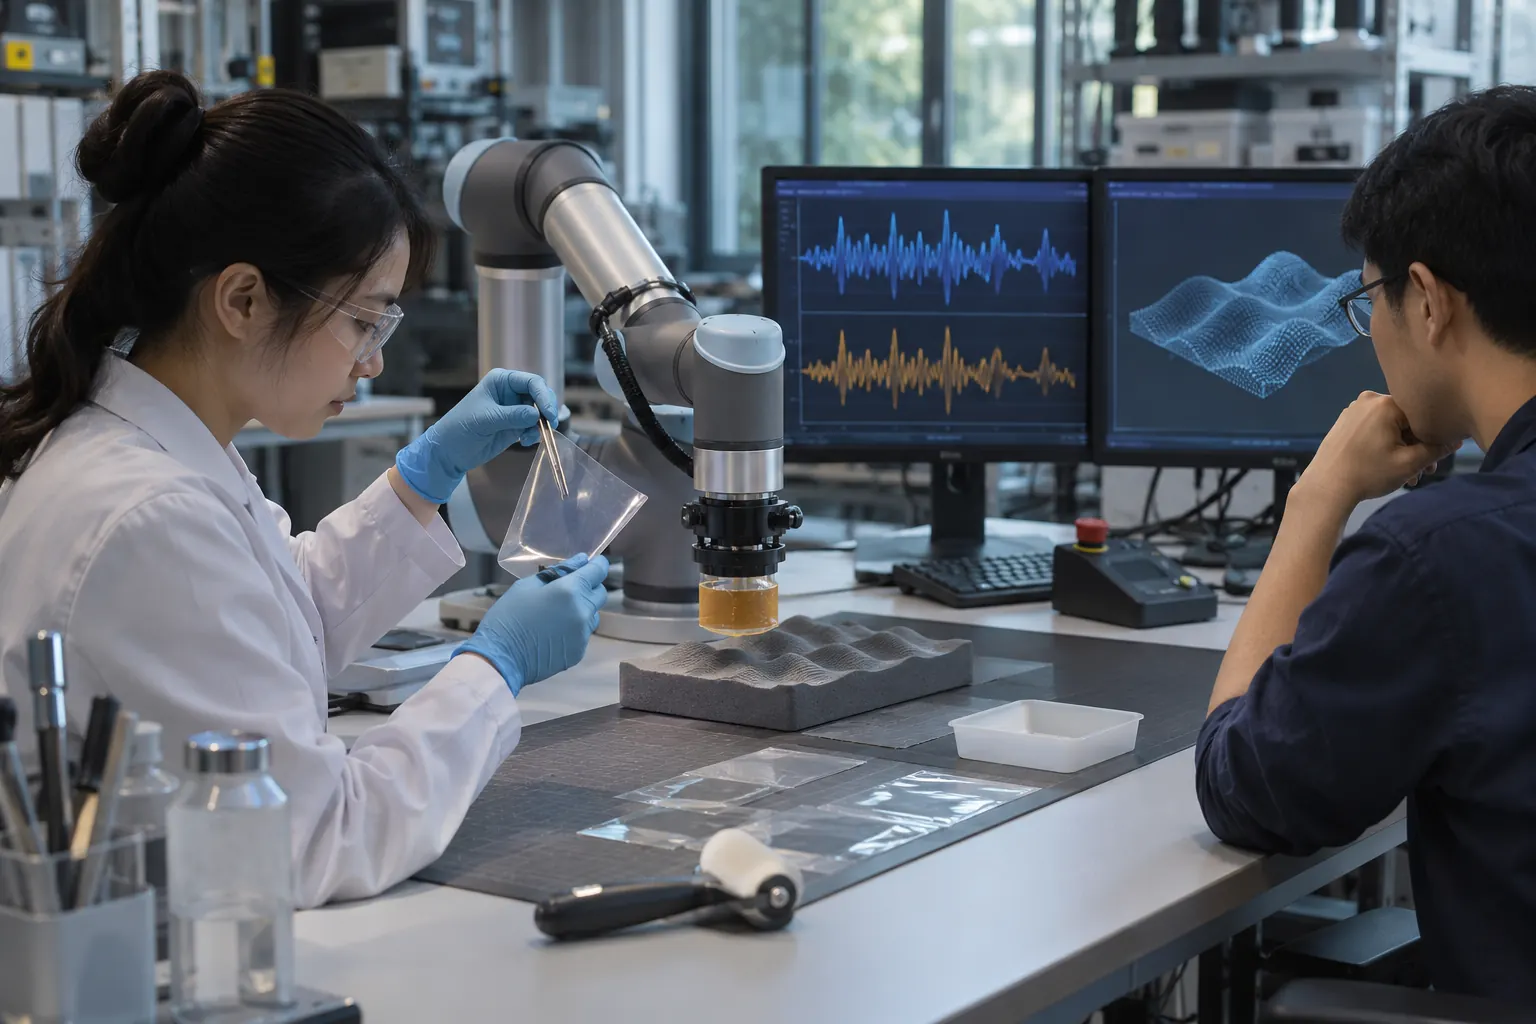
假设光学触觉表面增加保护膜后预测力值偏移。演练先记录安装与表面版本,比较无接触基线、已知接触位置和加载卸载片段,再检查模型是否仍使用旧标定。不能直接把偏差归为算法退化。
两条可行路线与取舍
路线一先保持模型与采集设置,检查新旧表面的基线和已知接触响应,区分物理读出是否改变。路线二在读出与参考条件已解释后,评审重新标定或处理模型,增加验证工作但可建立新适用范围。不能一看到输出偏移就换网络,也不能只清零后认为所有力估计已经校准。
按实际任务执行的方法
给保护膜、胶体与安装分别编号,记录接触位置、方向、参考与时间。使用同类批准接触条件,保留无接触、加载、卸载和不同位置原始帧,再看算法输出。新旧条件不可比时先说明差异,无法严格对齐就报告限制;实际动作与力控另有系统计划,不以未知接触制造实验。
假设推演:用结果作判断
假设加膜后无接触基线已改变,旧模型仍给平滑数值,就先核表面与读出,不把平滑当准确。另一分支是假设原始读出在同参考下可比,但处理版本意外变化,则优先查算法链。若重新标定后只覆盖某接触位置和材料,结论限定到这些条件,不扩成所有物体或全部力范围。两条路线最终都要保留未解释偏差。
遇到问题时的分支与退出
若原始读出已改变,先评审标定与接触传递;若读出可比,再核对处理版本与标签。验收保留原始帧、参考测量、时间对齐与未解释项。本站不会将假设条件写成真实试验,更不会用一张彩色触觉图证明绝对压力准确度。
若仅有接收时间,明确对齐误差;换膜与换胶体分别编号,旧标定是否可沿用需要证据,不因模型能输出数值就默认有效。
回到技术条件复核
电阻、电容或光学等转导机制产生不同形式的读出,不能统一叫压力真值。光学弹性体路线通过成像观察接触信息,[S1]图像与算法输出分开保留。安装、曲率和保护层改变后,先检查基线与接触传递,再判断模型是否失效;原图变化不应直接归咎于网络结构。
开始前的条件
1. 新旧保护膜胶体与安装版本
2. 参考接触、位置方向及时间
3. 采集模型和标定的实际版本
判断依据与资料
具体判断条件
- 原始变化与算法变化分开
- 清零不代替任务标定验证
- 新结果只覆盖实际检查条件
原始资料阅读
GelSight Tactile Sensing Technology
https://www.gelsight.com/tactile-sensing-technology/
DIGIT-INTERFACE README
https://github.com/facebookresearch/digit-interface/blob/main/README.md
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。