问题从哪里开始
电子皮肤与机器人触觉研究不能用一张彩色压力图代替实验定义。要说明接触如何转成信号、标签怎样取得、模型学的是什么,以及结果能推广到哪些材料和安装条件。本站组织研究解读与复现实验方法,保留原始信号和失败样本,不把学术原型写成现成商品或未证实的技术突破。
电子皮肤的判断方法
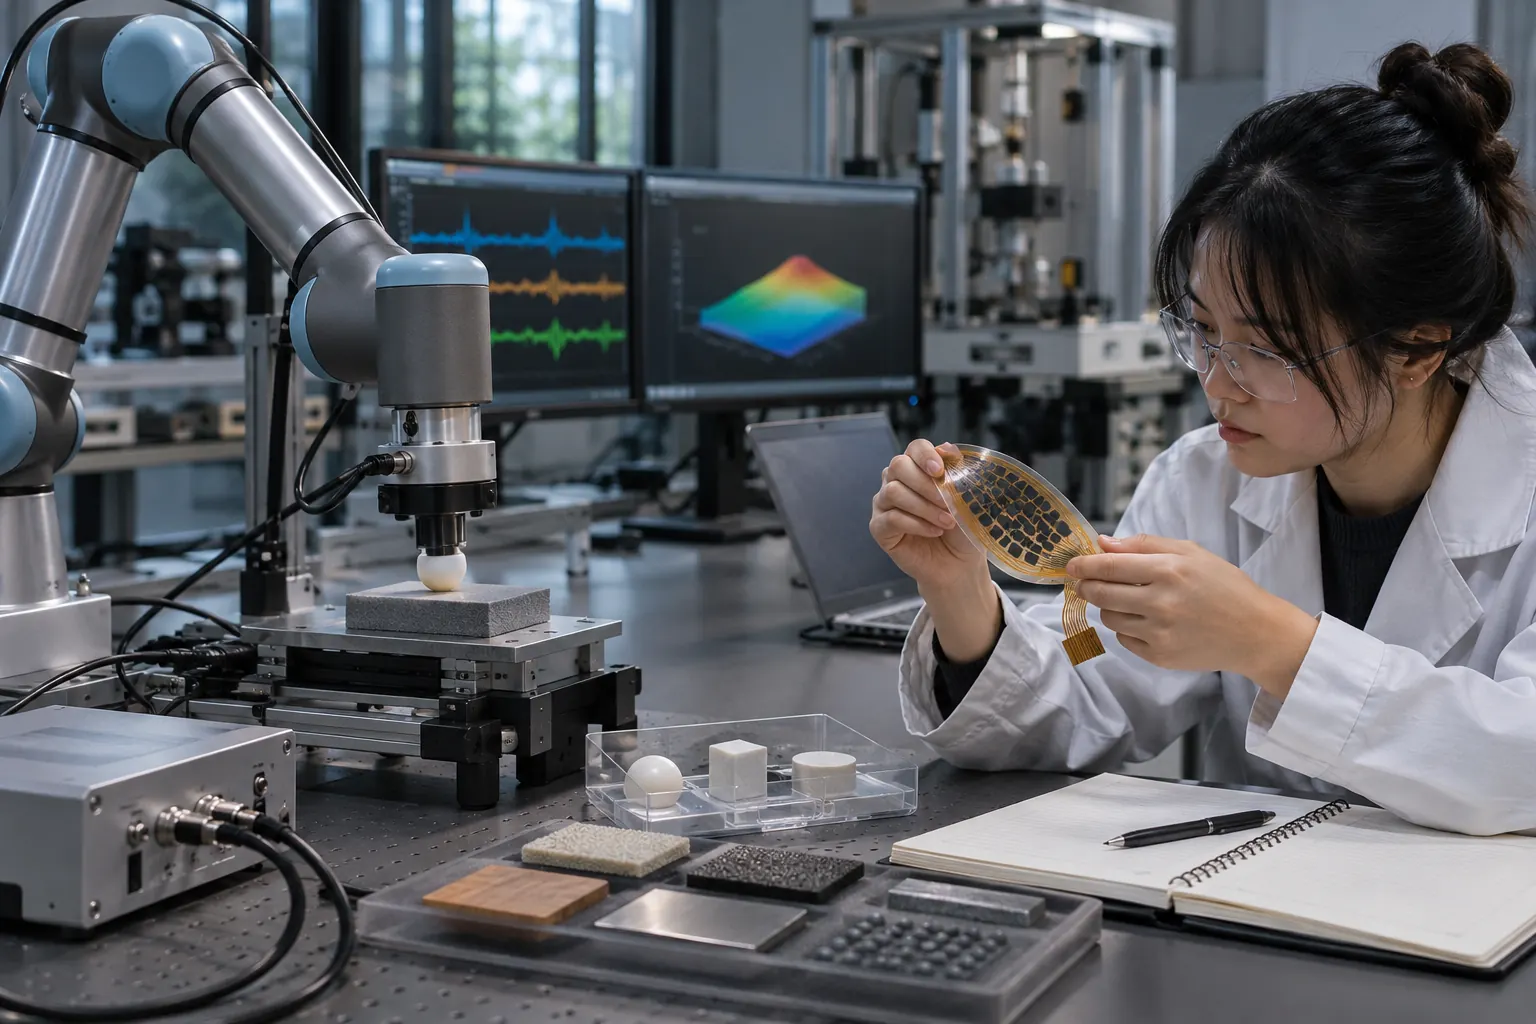
电子皮肤可能采用不同转导机制,输出形式也各异。材料柔顺、空间布置和读取电路共同影响信号,传感点密度不能单独决定可辨接触或绝对力性能。
1. 说明器件转导机制和输出形式
2. 记录几何布局安装曲率与保护层
3. 用明确接触条件观察基线和变化
易错点:不能把阵列图像颜色直接当校准压力。
力觉与触觉的判断方法
接触检测、法向力、剪切或滑移是不同任务,各自需要参考与标签。光学弹性体触觉通过成像读出接触信息,具体能力由器件与标定决定。[S1]
1. 为目标任务定义标签来源
2. 区分原始读出和算法估计
3. 用加载卸载及不同接触位置检查
易错点:不把对某物体的成功识别推广成通用触觉理解。
信号采集的判断方法
信号采集需关联设备、帧、时间和处理版本。DIGIT接口提供了连接与流格式示例,但项目已归档且许可需核对,不能默认代码能直接商用。[S2]
1. 保存序列号流格式及采集环境
2. 关联原始帧参考值和标签
3. 记录丢帧与时间对齐误差
易错点:帧率不能代替端到端控制响应。
机器人感知应用的判断方法
机器人应用验证要隔离训练与独立物体、接触条件及安装变化。随机拆分相邻帧容易让同一次接触同时进入训练和验证,导致结果过于乐观。
1. 按物体或接触事件划分样本
2. 保存模型阈值和评估集版本
3. 报告失败类别与跨条件结果
易错点:不能只给混合后的总体准确率。
明确假设的对照算例
假设一次接触连续采100帧,随机分成80训练、20验证,并不等于有20个独立接触样本。若只做了10次接触,独立事件最多仍是这10次;应以接触事件或物体划分。另假设采样50Hz,对应20ms间隔,但处理和通信还需另记,不能宣称20ms闭环。
进一步核对的技术条件
同一块胶体的不同接触片段并不等于不同传感器样本。研究若要讨论跨器件使用,应额外留出器件或表面版本,而非只扩大同一设备的帧数。
来源与适用条件
技术背景见 [S1] [S2];本站的步骤、算例和记录字段为原创整理。示例不对应在售型号、真实客户或已完成的试验,原始文档只在各自设备、软件与研究范围内适用;缺失条件要标待确认,不能写成默认满足。
资料依据与适用范围
[S1] GelSight Tactile Sensing Technology — GelSight
https://www.gelsight.com/tactile-sensing-technology/
支持内容: 光学弹性体触觉与图像读出背景
适用范围: 厂商技术介绍,不证明本站传感器性能或供货
查阅日期: 2026-11-04
[S2] DIGIT-INTERFACE README — Meta / facebookresearch
https://github.com/facebookresearch/digit-interface/blob/main/README.md
支持内容: 序列号识别、采集接口和许可信息
适用范围: 仓库已归档且许可有限制,不能默认可商用
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。