机器人触觉传感专题/ 电子皮肤
电子皮肤
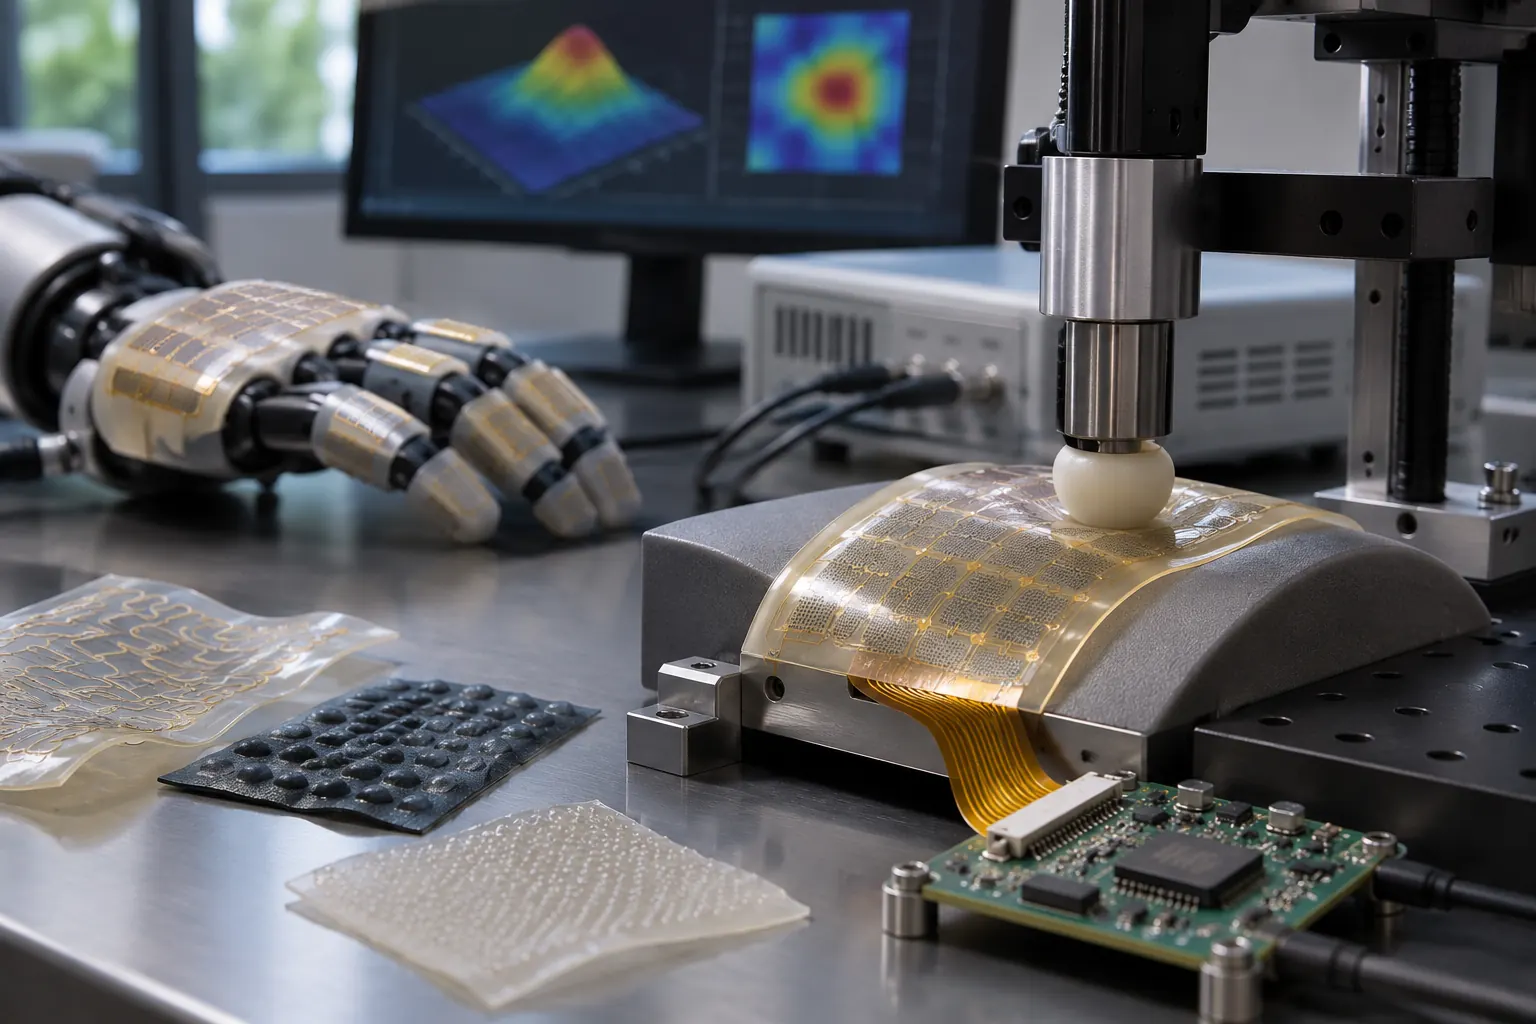
电子皮肤可能采用不同转导机制,输出形式也各异。材料柔顺、空间布置和读取电路共同影响信号,传感点密度不能单独决定可辨接触或绝对力性能。
选型与应用说明
原理与关键区别
电子皮肤可能采用不同转导机制,输出形式也各异。材料柔顺、空间布置和读取电路共同影响信号,传感点密度不能单独决定可辨接触或绝对力性能。
具体核对步骤
- 说明器件转导机制和输出形式
- 记录几何布局安装曲率与保护层
- 用明确接触条件观察基线和变化
容易误判的地方
不能把阵列图像颜色直接当校准压力。
本方向输入与判断
结构说明、接触形态、安装条件
感知单元怎样映射表面位置?
检查封装与弯曲条件
保留记录
结构示意及条件索引
适用边界
研究原型不等于量产器件
原始资料阅读
[S1] GelSight Tactile Sensing Technology
https://www.gelsight.com/tactile-sensing-technology/
厂商技术介绍,不证明本站传感器性能或供货
[S2] DIGIT-INTERFACE README
https://github.com/facebookresearch/digit-interface/blob/main/README.md
仓库已归档且许可有限制,不能默认可商用
沟通前准备
复核记录字段
1. 说明器件转导机制和输出形式
2. 记录几何布局安装曲率与保护层
3. 用明确接触条件观察基线和变化
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。